
Una pastilla ausente en un blíster, una patata verde entre miles de tubérculos, una abolladura en una carrocería o una pieza metálica enterrada en un contenedor. Cuando compramos cualquiera de ellos, damos por hecho que alguien ha comprobado que todo está en orden. Pero ¿cómo se mantiene esa atención cuando pasan miles de unidades por una línea de producción? ¿Cómo se encuentra un defecto pequeño en una superficie que no deja de moverse?
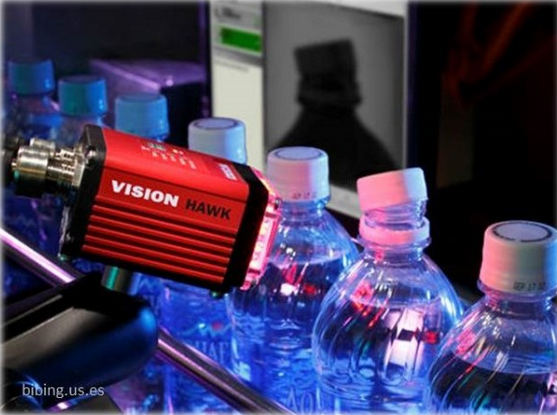
La visión artificial para el control de calidad lleva décadas ayudando a responder a estas preguntas. Su función no consiste simplemente en grabar imágenes de lo que ocurre, sino en transformar imágenes en información útil para medir, comprobar, separar o corregir un producto o proceso. La progresiva mejora de esta tecnología ha permitido que esa información también sirva para guiar movimientos y facilitar que los robots trabajen en situaciones menos predecibles.
Este recorrido no pertenece a una sola empresa ni a un único descubrimiento. Se ha construido sumando mejoras en cámaras, iluminación, ordenadores y programas, pero también acumulando experiencia frente a problemas reales.
La evolución de estos “ojos” tuvo un hito importante en 1969, con la invención del CCD en Bell Labs. Pero disponer de un sensor electrónico no significaba que la cámara entregase una imagen digital. Muchas cámaras producían una señal analógica, que debía convertirse en números antes de que un ordenador pudiera analizarla. Captar una imagen y prepararla para su procesamiento eran dos pasos distintos.

Un ejemplo temprano de aplicación industrial nos sitúa en enero de 1977, en la planta de Delco Electronics de General Motors, en Kokomo, Estados Unidos. Allí funcionaba SIGHT-I, un sistema que localizaba chips de transistores, calculaba su posición y comprobaba su integridad durante la fabricación de componentes para sistemas de encendido. La publicación de la época describe cámaras de televisión cuyas imágenes se digitalizaban y enviaban a un ordenador. Aquella combinación ya resolvía una necesidad concreta de producción. Es un ejemplo pionero documentado, aunque no permite atribuirle el título de primera instalación mundial.
Desde aquellos primeros sistemas, la visión artificial ha ido ampliando sus posibilidades y encontrando nuevas aplicaciones. De comprobar si una pieza está en su sitio a reconocer productos diversos o ayudar a un robot a manipularlos, el recorrido se ha construido con muchos avances y también con mucho aprendizaje a pie de fábrica. En CARTIF hemos tenido la oportunidad de participar en una parte de esa evolución, investigando y desarrollando soluciones junto a las empresas. Nuestra aportación se suma a la de muchos otros equipos y nos ha permitido conocer de cerca tanto las posibilidades de estas tecnologías como las dificultades de convertirlas en herramientas útiles para la industria. En las próximas líneas recorreremos algunos de esos avances y compartiremos cómo los hemos vivido desde CARTIF.
Primero, comprobar que todo está en su sitio
Muchos problemas industriales empiezan con preguntas aparentemente sencillas: ¿falta una pieza?, ¿está bien colocada?, ¿tiene la medida correcta? Para responderlas, no siempre es necesario que una máquina “entienda” toda la escena. A menudo basta con localizar una forma, encontrar un borde o medir una distancia. En los años ochenta, fabricantes como Cognex empezaron a comercializar sistemas destinados a resolver tareas bien definidas. En 1982, la compañía presentó DataMan, capaz de leer letras, números y símbolos en productos industriales; IBM lo utilizó para leer los números de serie grabados en obleas de semiconductores. En 1986 desarrolló Search, una herramienta para localizar patrones en las imágenes. No se trataba de comprender todo lo que aparecía ante la cámara, sino de buscar una información concreta y utilizarla para identificar un producto o comprobar su fabricación.
En CARTIF hemos abordado necesidades de ese mismo tipo mediante sistemas a medida: comprobar el montaje de componentes en asientos de automóvil, instalado en 2015 para ADIENT y en funcionamiento actualmente, verificar el posicionamiento de chapas en procesos de Renault en las factorías de Valladolid y Douai (Francia) o detectar poros y roturas en piezas para Gestamp. Son aplicaciones distintas, pero comparten una intención muy concreta: encontrar el problema en el momento en que todavía se puede actuar sobre él.
Porque una pieza mal colocada no cuesta lo mismo antes de montarla que cuando ya forma parte de un conjunto terminado. La utilidad de la inspección no está únicamente en separar productos correctos e incorrectos, sino también en evitar que un error siga avanzando por la fábrica.
Cuando el defecto no se deja ver
Quien haya intentado fotografiar un objeto brillante conoce parte del problema. Cambias ligeramente el ángulo y aparece un reflejo; lo vuelves a mover y desaparece un detalle. En una fábrica, esas variaciones pueden ocultar precisamente aquello que interesa inspeccionar. La iluminación, por tanto, no es un accesorio de la cámara: forma parte de la solución.
La automoción ofrece ejemplos especialmente claros. En una instalación de BMW en Múnich, ZEISS describe cómo cuatro robots inspeccionan la superficie de las carrocerías antes de que entren en pintura. El sistema busca abolladuras y otras irregularidades, y sus resultados ayudan tanto a orientar las reparaciones como a identificar zonas donde los defectos se repiten. No se trata solo de revisar el vehículo: también de obtener información para mejorar cómo se fabrica.
Con tecnologías diferentes, ese objetivo también ha estado presente en nuestro trabajo. Un ejemplo es SIVAM5, el sistema de inspección de chapa que lleva funcionando ininterrumpidamente en Renault y Gestamp más de 20 años. Su idea de partida resulta fácil de entender: detectar la luz que atraviesa los pequeños poros o grietas del material. Lo difícil fue convertir esa idea en un equipo capaz de trabajar dentro de una línea de producción.
La investigación en inspección de superficies reflectantes continuó entre 2018 y 2020 con I-VISART, centrado en nuevas metodologías para inspeccionar materiales muy reflectantes y con texturas. Porque, antes de decidir qué programa utilizar, muchas veces hay que resolver algo más básico: cómo conseguir que el defecto se vea.
Mirar sin detener la producción
En otros procesos, el problema no es únicamente el aspecto del producto, sino su tamaño y su movimiento. Una bobina de acero, una lámina de plástico o un rollo de papel no caben en una fotografía convencional, ya que son productos que se fabrican en continuo, por lo que hay que revisar su superficie a medida que avanza, sin perder detalle ni detener la producción. Las cámaras lineales construyen la imagen línea a línea mientras avanza el material. Es algo parecido a un escáner, pero adaptado a una producción que no puede detenerse para posar ante la cámara.
Ese reto formó parte de nuestros trabajos sobre acero laminado. En una investigación publicada en 2011 abordamos la detección y clasificación de defectos superficiales en bobinas. El sistema se implantó y probó en una instalación industrial de corte de acero en GONVARRI: había que adquirir las imágenes, analizarlas y entregar información útil mientras el proceso seguía funcionando.
Estas tecnologías también salieron de la fábrica. En CARTIF hemos participado en el desarrollo de sistemas de inspección de carreteras y túneles, donde las imágenes ayudan a localizar deterioros y aportan información para decidir cuándo intervenir. Cambia el escenario, pero se mantiene la idea: convertir lo observado en una decisión mejor fundamentada.
Aprender a mirar
Durante décadas, buena parte de la evolución de la visión artificial consistió en conseguir que las máquinas mirasen mejor: cámaras más adecuadas, nuevas formas de iluminar, más capacidad de cálculo y herramientas capaces de medir, localizar o detectar defectos en condiciones cada vez más exigentes. En CARTIF hemos recorrido una pequeña parte de ese camino, desde sistemas de inspección a medida hasta aplicaciones sobre superficies reflectantes, productos continuos o infraestructuras.
Pero había problemas en los que mirar mejor no era suficiente. A veces, lo difícil no era captar la imagen, sino explicar mediante reglas todo lo que podía aparecer en ella. Ese será el punto de partida de la segunda parte de este recorrido, donde veremos cómo el aprendizaje automático empezó a cambiar la forma en que las máquinas interpretan las imágenes y cómo esa evolución terminó acercando la visión artificial a la robótica.
Más sobre fabricación…


- De la visión artificial a la robótica inteligente: cuando las máquinas aprenden a actuar - 30 octubre 2026
- Visión artificial industrial: cómo las máquinas aprendieron a detectar defectos - 17 octubre 2026
- Visión artificial para el control de calidad - 14 marzo 2017